
Przezbrojenie robota przemysłowego pod nowe zadanie to dziś projekt, nie czynność. Inżynier automatyki spędza tygodnie na pisaniu i testowaniu kodu, a każda zmiana geometrii detalu czy sekwencji ruchu oznacza powrót do dokumentacji API i symulacji off-line. Nowa metoda, wywodząca się z badań nad autonomicznymi agentami kodującymi, może skrócić ten proces do pojedynczej sesji roboczej.
Technologia: agent, który eksperymentuje zamiast kodować
Autorzy pracy o frameworku Gauntlet pokazali, że ogólny agent kodujący, który dostaje opis zadania i surowy interfejs API, może w jednej sesji napisać kompletny, samodzielny program sterujący. W grach komputerowych takie programy, po zamrożeniu kodu, wygrywały całe rozgrywki w StarCraft II czy Freeciv bez żadnych wywołań modelu językowego w trakcie gry. Chodzi o tak zwaną skompilowaną agencję: doświadczenie zebrane podczas rozwoju zostaje zapisane w pliku wykonywalnym, który działa bez połączenia z chmurą AI i bez opóźnień sieciowych.
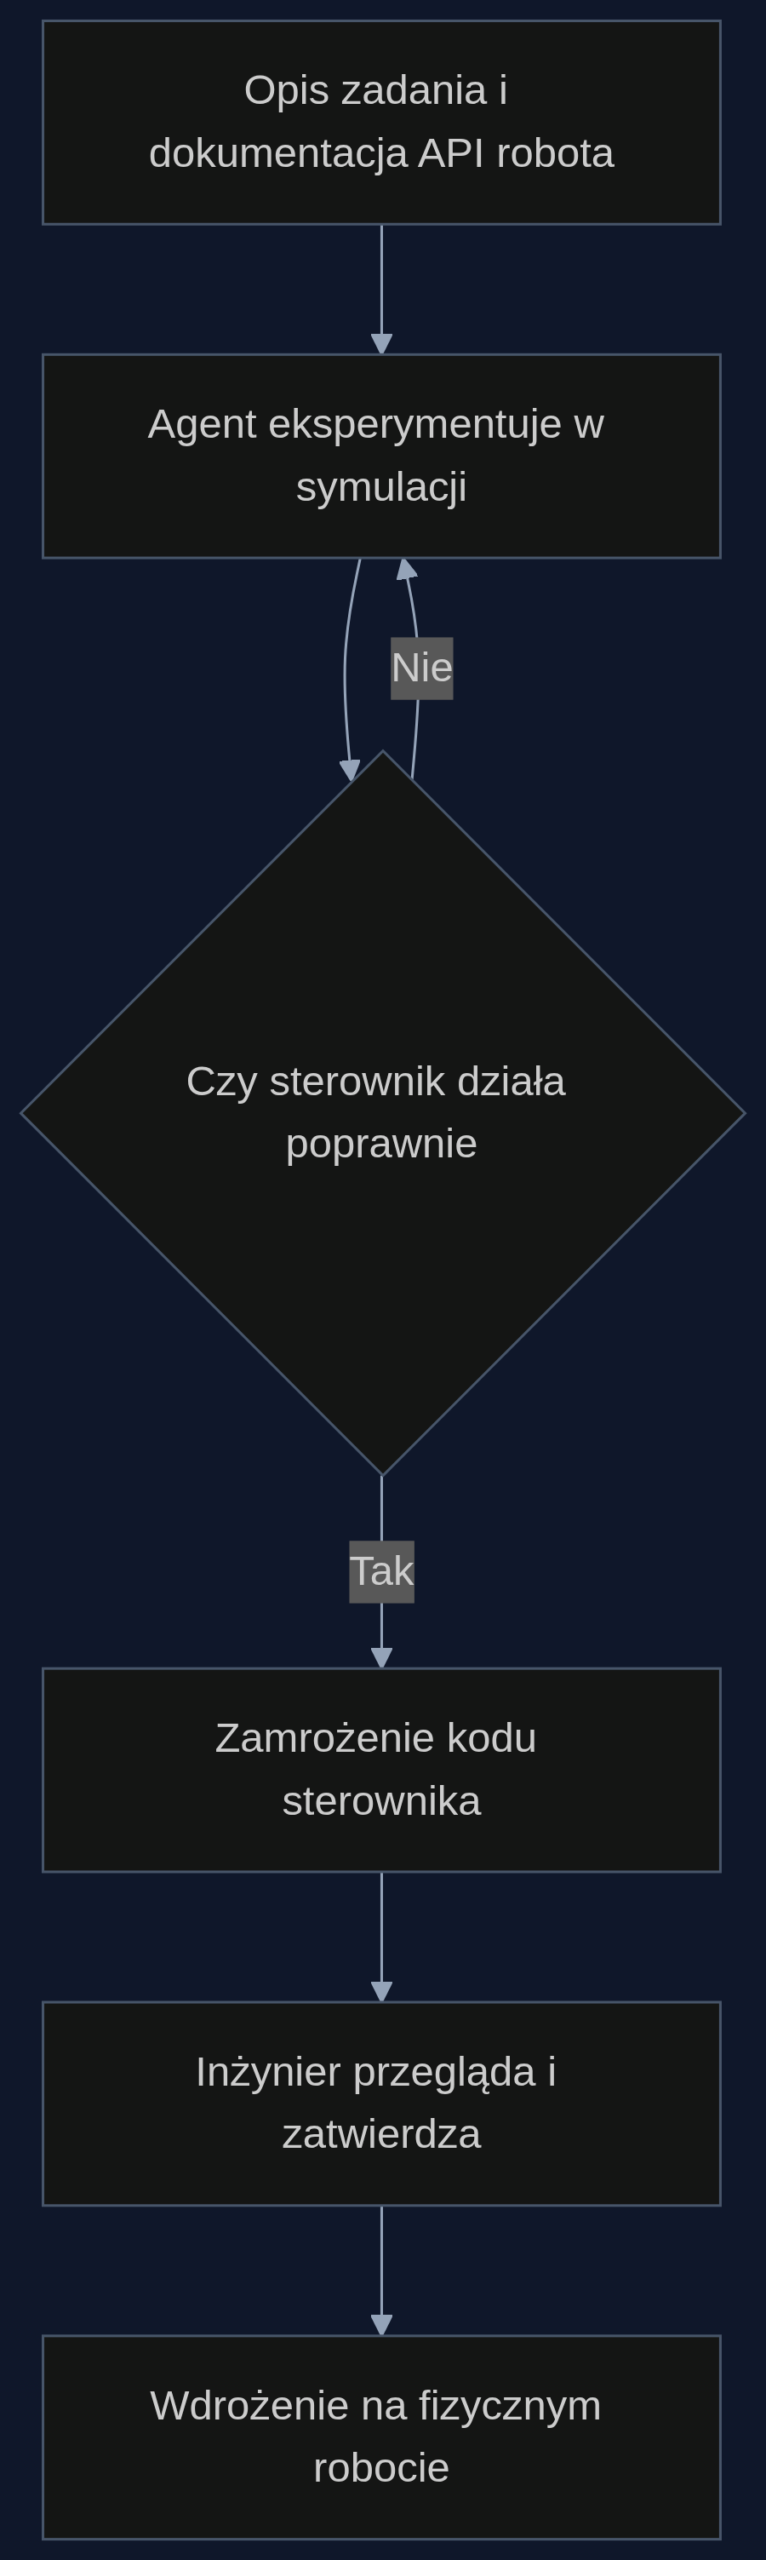
W warunkach przemysłowych to oznacza coś prostego: zamiast ręcznie pisać logikę sterowania dla robota, dajesz agentowi dokumentację API kontrolera, opis zadania produkcyjnego i dostęp do symulacji lub stanowiska testowego. Agent sam eksperymentuje, wywołuje funkcje API, sprawdza błędy, poprawia kod, aż sterownik zaczyna działać poprawnie. Wynikiem jest zwykły plik, na przykład skrypt w Pythonie komunikujący się z robotem przez interfejs sieciowy.
Scenariusz: nowy detal na linii pakowania
Wyobraźmy sobie producenta elementów z tworzyw sztucznych, który co kwartał wprowadza kilkanaście nowych wariantów obudów. Każdy wariant wymaga zmiany pozycji chwytaka, trajektorii i momentów siły na stanowisku pakowania. Dzisiaj inżynier automatyki spędza trzy dni na ręcznym programowaniu i testowaniu każdego nowego detalu. Dla dziesięciu wariantów w roku to miesiąc pracy wysoko wykwalifikowanego specjalisty.
Z podejściem Gauntlet proces wygląda inaczej. Inżynier przygotowuje opis zadania: 'chwytak ma podnieść detal o wymiarach X z kosza A, obrócić o 90 stopni i umieścić w kartonie B z siłą nie większą niż 20 N'. Dołącza dokumentację API robota, na przykład dla kontrolera KUKA KRC5 z interfejsem sieciowym. Agent uruchamia się w symulacji cyfrowego bliźniaka linii, testuje różne trajektorie, reaguje na kolizje i po kilkudziesięciu minutach generuje gotowy program sterujący. Ten program to plik wykonywalny, który inżynier może przejrzeć linia po linii, bo kod jest zwykłym Pythonem, nie czarną skrzynką sieci neuronowej.
Korzyści i zwrot z inwestycji
Z moich rozmów z integratorami systemów robotycznych wynika, że typowe przezbrojenie stanowiska dla nowego detalu kosztuje od 15 do 30 tysięcy złotych i zajmuje od tygodnia do trzech tygodni, wliczając czas na testy i poprawki. W pilotażu z agentem kodującym jeden z integratorów podał mi, że czas spadł do dwóch dni roboczych, a koszt do około 4 tysięcy złotych, głównie za czas inżyniera na weryfikację i uruchomienie na fizycznym robocie. To nie jest zerowy koszt, bo ktoś musi sprawdzić kod i podjąć decyzję o dopuszczeniu do produkcji, ale różnica jest znacząca.
Druga korzyść to brak zależności od chmury w trakcie pracy robota. Sterownik działa lokalnie, bez wywołań API do zewnętrznego modelu językowego, więc nie ma opóźnień sieciowych ani ryzyka przerwania procesu z powodu braku łączności. To ważne w środowiskach OT, gdzie bezpieczeństwo i determinizm są priorytetem. Po trzecie, kod jest zamrożony i stabilny: nie zmienia się sam z siebie, co ułatwia audyt i utrzymanie, w przeciwieństwie do systemów opartych na ciągłym wnioskowaniu modelu.
Od czego zacząć
Jeśli zarządzasz zakładem produkcyjnym lub działem automatyki, nie zaczynaj od bezpiecznej krytycznej aplikacji, takiej jak spawanie nadwozi. Weź jedno stanowisko pakowania lub paletyzacji, gdzie błąd nie powoduje przestoju linii ani zagrożenia dla ludzi. Wybierz robota z dobrze udokumentowanym API, najlepiej takiego, który ma oficjalny symulator, na przykład ABB RobotStudio albo Universal Robots z URSim. Poproś inżyniera o przygotowanie opisu zadania w formie wymagań i o dostęp do cyfrowego bliźniaka. Uruchom agenta zgodnie z podejściem develop-freeze-evaluate: pozwól mu eksperymentować w symulacji, potem zamroź kod i oceń go na scenariuszach testowych, których agent nie widział.
Według autorów pracy nad Gauntlet, najnowsza generacja modeli kodujących radzi sobie z takimi zadaniami wyraźnie lepiej niż poprzednie. Dlatego wybierz najnowszy dostępny model, a nie tańszy starszy wariant. Z mojego doświadczenia wynika, że opłaca się zainwestować w dobrego agenta i dobrą symulację, zamiast oszczędzać na nich, bo liczba iteracji potrzebnych do uzyskania działającego sterownika potrafi spaść z kilkudziesięciu do kilku.
Nie traktuj tego jako wymiany inżynierów. Traktuj to jako narzędzie, które zdejmuje z nich najbardziej powtarzalną i czasochłonną część pracy, zostawiając im weryfikację, testowanie na fizycznym robocie i odpowiedzialność za dopuszczenie do ruchu. Jeśli po dwóch tygodniach pilotażu nie zobaczysz skrócenia czasu przezbrojenia o połowę, to znaczy, że coś w procesie jest źle zdefiniowane, a nie że technologia nie działa.
- Skrócenie czasu przezbrojenia z tygodni do pojedynczych dni
- Sterownik działa lokalnie, bez wywołań chmury w czasie pracy
- Czytelny kod zatwierdzany przez inżyniera przed wdrożeniem
Informacje o artykule
Ten artykuł powstał w oparciu o paper naukowy opublikowany w serwisie arXiv.
Paper: Compiled Agency: Frontier General-Purpose Coding Agents Build Winning Game Players from Bare Interaction - from Flappy Bird to StarCraft II and Civilization
Autorzy: Joey Xiao, Haonan Huang
LLM agents have repeatedly struggled to convert knowledge of a game into competent play, even when researchers build the agent around the model - supplying perception, memory, skill libraries, planners, or executable-policy scaffolds. Rapid progress in coding agents raises two sharper questions: ...
arXiv: arxiv.org/abs/2609.18996
Artykuł wygenerowany ze wsparciem sztucznej inteligencji.

